
Blocco Pixel autonomo per droni FPV
L'evoluzione della guida dei terminali nell'architettura di coinvolgimento resiliente e adattiva
Il software integrato e il silicio ad alte prestazioni soddisfano i requisiti odierni per il riconoscimento automatizzato dei bersagli (ATR), il tracciamento e il homing in applicazioni di difesa come missili intelligenti, droni e munizioni di loitering.
Per sostenere il successo, specialmente nei teatri contestati, i sistemi devono sfruttare la guida dei terminali basata sul blocco dei pixel. Questa capacità è emersa come una caratteristica critica nei moderni sistemi di aeromobili senza equipaggio (UAS), in particolare quelli destinati alla visione in prima persona (FPV) e ai profili di missione attraibili, come descritto nel programma Dominanza dei droni del Dipartimento della guerra degli Stati Uniti, che intende acquistare oltre 300.000 droni in grado di produrre effetti letali negli ambienti di battaglia più difficili.[1]

Figura 1. Drone di attacco FPV nozionale
Molti dei sistemi tradizionali sono tipicamente ottimizzati per il compito di guidare visivamente una piattaforma verso un target selezionato durante la fase finale del volo. In condizioni controllate e a brevi intervalli di aggancio, questi approcci “lock-and-fly” possono essere efficaci. Tuttavia, i tassi di successo limitati segnalati dalla guerra ucraina a causa della guerra elettronica (EW) e dell’errore umano negli ultimi secondi, gli ambienti operativi moderni e i requisiti prestazionali aggiornati espongono sempre più i limiti del controllo continuo dei piloti e della guida solo terminale.
Le missioni sono ora caratterizzate da geometria in rapido cambiamento, osservabilità parziale, regole di impegno in evoluzione e condizioni contestate che richiedono un adattamento in tempo reale. Un framework di autonomia offre un’architettura alternativa: piuttosto che trattare il blocco dei pixel come una capacità terminale isolata, l’impegno visivo è integrato in uno stack di autonomia a livello di missione responsabile della percezione, del processo decisionale e del controllo dei veicoli durante tutto il ciclo di vita della missione. In questo costrutto, il blocco dei pixel serve per l'intento della missione piuttosto che per la definizione del sistema. Grazie all'ottica del costo per effetto, una probabilità di colpi significativamente maggiore rispetto alle alternative meno affidabili, in particolare quelle che si guastano in ambienti contestati, può fornire un valore sostanziale.
[1]https://dronedominance.mil/leaderboard.html?utm_source=newsletter&utm_medium=email&utm_campaign=newsletter_axiosfutureofdefense&stream=top
Dalla guida del terminale alla logica di supervisione: Pixel-Lock autonomo missione
I tradizionali sistemi di blocco dei pixel mostrano tipicamente un comportamento binario: una volta selezionato e bloccato un bersaglio, il veicolo si impegna a una soluzione di guida diretta fino all’impatto o alla perdita di cingoli. Questa architettura offre una capacità limitata di rivalutare la validità del coinvolgimento o di recuperare da condizioni degradate. 
Figura 2. Diagramma dello stato di autonomia che mostra i comportamenti di coinvolgimento, ripianificazione e attacco
La fase successiva aggiunge un livello mission-logic di supervisione che valuta continuamente la geometria del coinvolgimento, la sicurezza del tracciamento, lo stato di navigazione e i vincoli operativi. Con “Mission-Autonomous Pixel-Lock”, quando i criteri di aggancio non sono più soddisfatti, il sistema può oscillare o interrompere autonomamente. È importante sottolineare che i comportamenti di interruzione non implicano la cessazione complessiva della missione; invece, il sistema supporta il riposizionamento autonomo, i modelli di mantenimento, il coordinamento time-on-target o l’intelligence, la sorveglianza e la ricognizione (ISR) prima dell’impegno successivo.
Tabella 1. Confronto tra i sistemi Pixel-Lock autonomi solo terminali e missione
| Capacità | Sistemi Pixel-Lock solo terminali | Blocco pixel autonomo missione |
| Comportamento guida | Guida fissa al terminale fly-dritti | Spegnimento, interruzione, ripianificazione o riattacco in autonomia |
| Metodo di tracciamento | Contrasto visivo di base o corrispondenza tra modelli | Tracciamento ReID avanzato con identità del bersaglio persistente e recupero dell’occlusione |
| Ambito della missione | Funzionalità solo terminale | Scalabile dall'IA assistita alle missioni completamente autonome |
| Flessibilità della piattaforma | Progettato esclusivamente per attacchi FPV unidirezionali | Supporta missioni assistite e completamente autonome sullo stesso hardware |
Scalabilità architettonica e concetto operativo a doppia modalità
La maggior parte dei sistemi esistenti integra le funzionalità IA su piattaforme FPV pilotate manualmente, limitando la scalabilità al variare dei requisiti di autonomia. Mission-Autonomous Pixel Lock presenta un’architettura di autonomia end-to-end fin dall’inizio, che comprende navigazione, esecuzione della missione, coinvolgimento dei terminali e comportamenti di ripristino all’interno di un unico framework unificato.
Questa continua evoluzione da operazioni uomo-in-the-loop a operazioni uomo-on-the-loop e completamente autonome può essere ottenuta attraverso la configurazione del software, evitando costose e potenzialmente dispendiose in termini di tempo. Questo livello migliorato di scalabilità software-defined si allinea con le iniziative di autonomia a fasi, compresi i programmi in cui i requisiti precoci enfatizzano il coinvolgimento assistito e le fasi successive richiedono l’esecuzione autonoma della missione e la resilienza.
Il blocco autonomo dei pixel Mission-Autonomous può anche supportare sia le operazioni di consegna FPV assistite che le missioni completamente autonome utilizzando una base hardware comune. L'elaborazione condivisa della visione, i loop di controllo e la logica della missione riducono il carico di formazione e la complessità logistica, consentendo al contempo la flessibilità tra i profili della missione. Inoltre, il design a doppia modalità consente a una singola piattaforma di supportare sia missioni attraibili a basso costo che operazioni autonome avanzate che sono più spesso previste nelle fasi successive del programma.
Tracciamento del bersaglio persistente tramite Re-Identification (ReID)
Le prestazioni di guida dei terminali sono fortemente influenzate dalla robustezza della metodologia di tracciamento sottostante. Gli approcci convenzionali basati sul contrasto o sulla corrispondenza dei modelli sono vulnerabili all’occlusione e alla variazione del punto di vista.
Le tecniche ReID avanzate possono essere implementate per mantenere l’identità del bersaglio persistente nel tempo, l’occlusione e il cambiamento della geometria. Un concetto di “premere per apprendere”, attualmente in fase di sviluppo, consentirà agli operatori di designare un bersaglio al volo mentre ReID apprende il bersaglio, consentendo un tracciamento persistente. Combinando texture, funzioni geometriche e di rilevamento termico, un sistema migliorato consentirà una riacquisizione affidabile del bersaglio e una discriminazione selettiva del punto di mira, supportando un processo decisionale terminale più efficace.


Figura 3. Sequenza foto infarata - Continuità di tracciamento basata su ReID attraverso l'occlusione
Ottimizzazione del costo per effetto: Un vantaggio strategico
Anche se i moduli a basso costo e pixel-lock sono entrati nel mercato a prezzi inferiori a 100 dollari, in genere si basano su un tracciamento di base basato sul contrasto che viene facilmente interrotto da occlusioni, disordine o manovre aggressive del bersaglio. Al contrario, Mission-Autonomous Pixel-Lock sfrutta lo stesso calcolo ad alte prestazioni utilizzato per una suite mission-autonomia completa, in esecuzione su piattaforme come Qualcomm QCS8550 e NVIDIA Orin NX.
L'esecuzione di uno stack ATR (Automated Target Recognition) completo con Re-Identification (ReID) su silicio ad alte prestazioni di Qualcomm e NVIDIA consente la precisione in fase terminale che le soluzioni low-end non ottengono. Questa base hardware consente al sistema di riacquisire in modo affidabile i bersagli dopo l’occlusione completa o la perdita di segnale, aumentando i tassi di successo della missione. In definitiva, il sistema Pixel-Lock autonomo Mission-Autonomous migliora i risultati perché è ottimizzato per il rapporto costo/effetto: offrendo una probabilità di sciopero sostanzialmente maggiore, il sistema può essere più efficiente rispetto alle generazioni precedenti di missili intelligenti, droni e munizioni loitering.
Una nuova era di esecuzione di missioni di droni
Il vantaggio operativo negli ambienti contestati è sempre più derivato dall’adattabilità e dalla velocità decisionale, piuttosto che dalle sole prestazioni dei terminali. Integrando la logica di missione adattiva, il tracciamento persistente e l’autonomia scalabile, il sistema Pixel-Lock autonomo di Mission sposta il vantaggio dal controllo incentrato sull’operatore al processo decisionale a livello di sistema. Questo approccio supporta la riduzione del carico di lavoro degli operatori, una maggiore efficienza della missione, un costo per effetto ottimizzato e una rilevanza operativa sostenuta man mano che i requisiti di autonomia si evolvono.

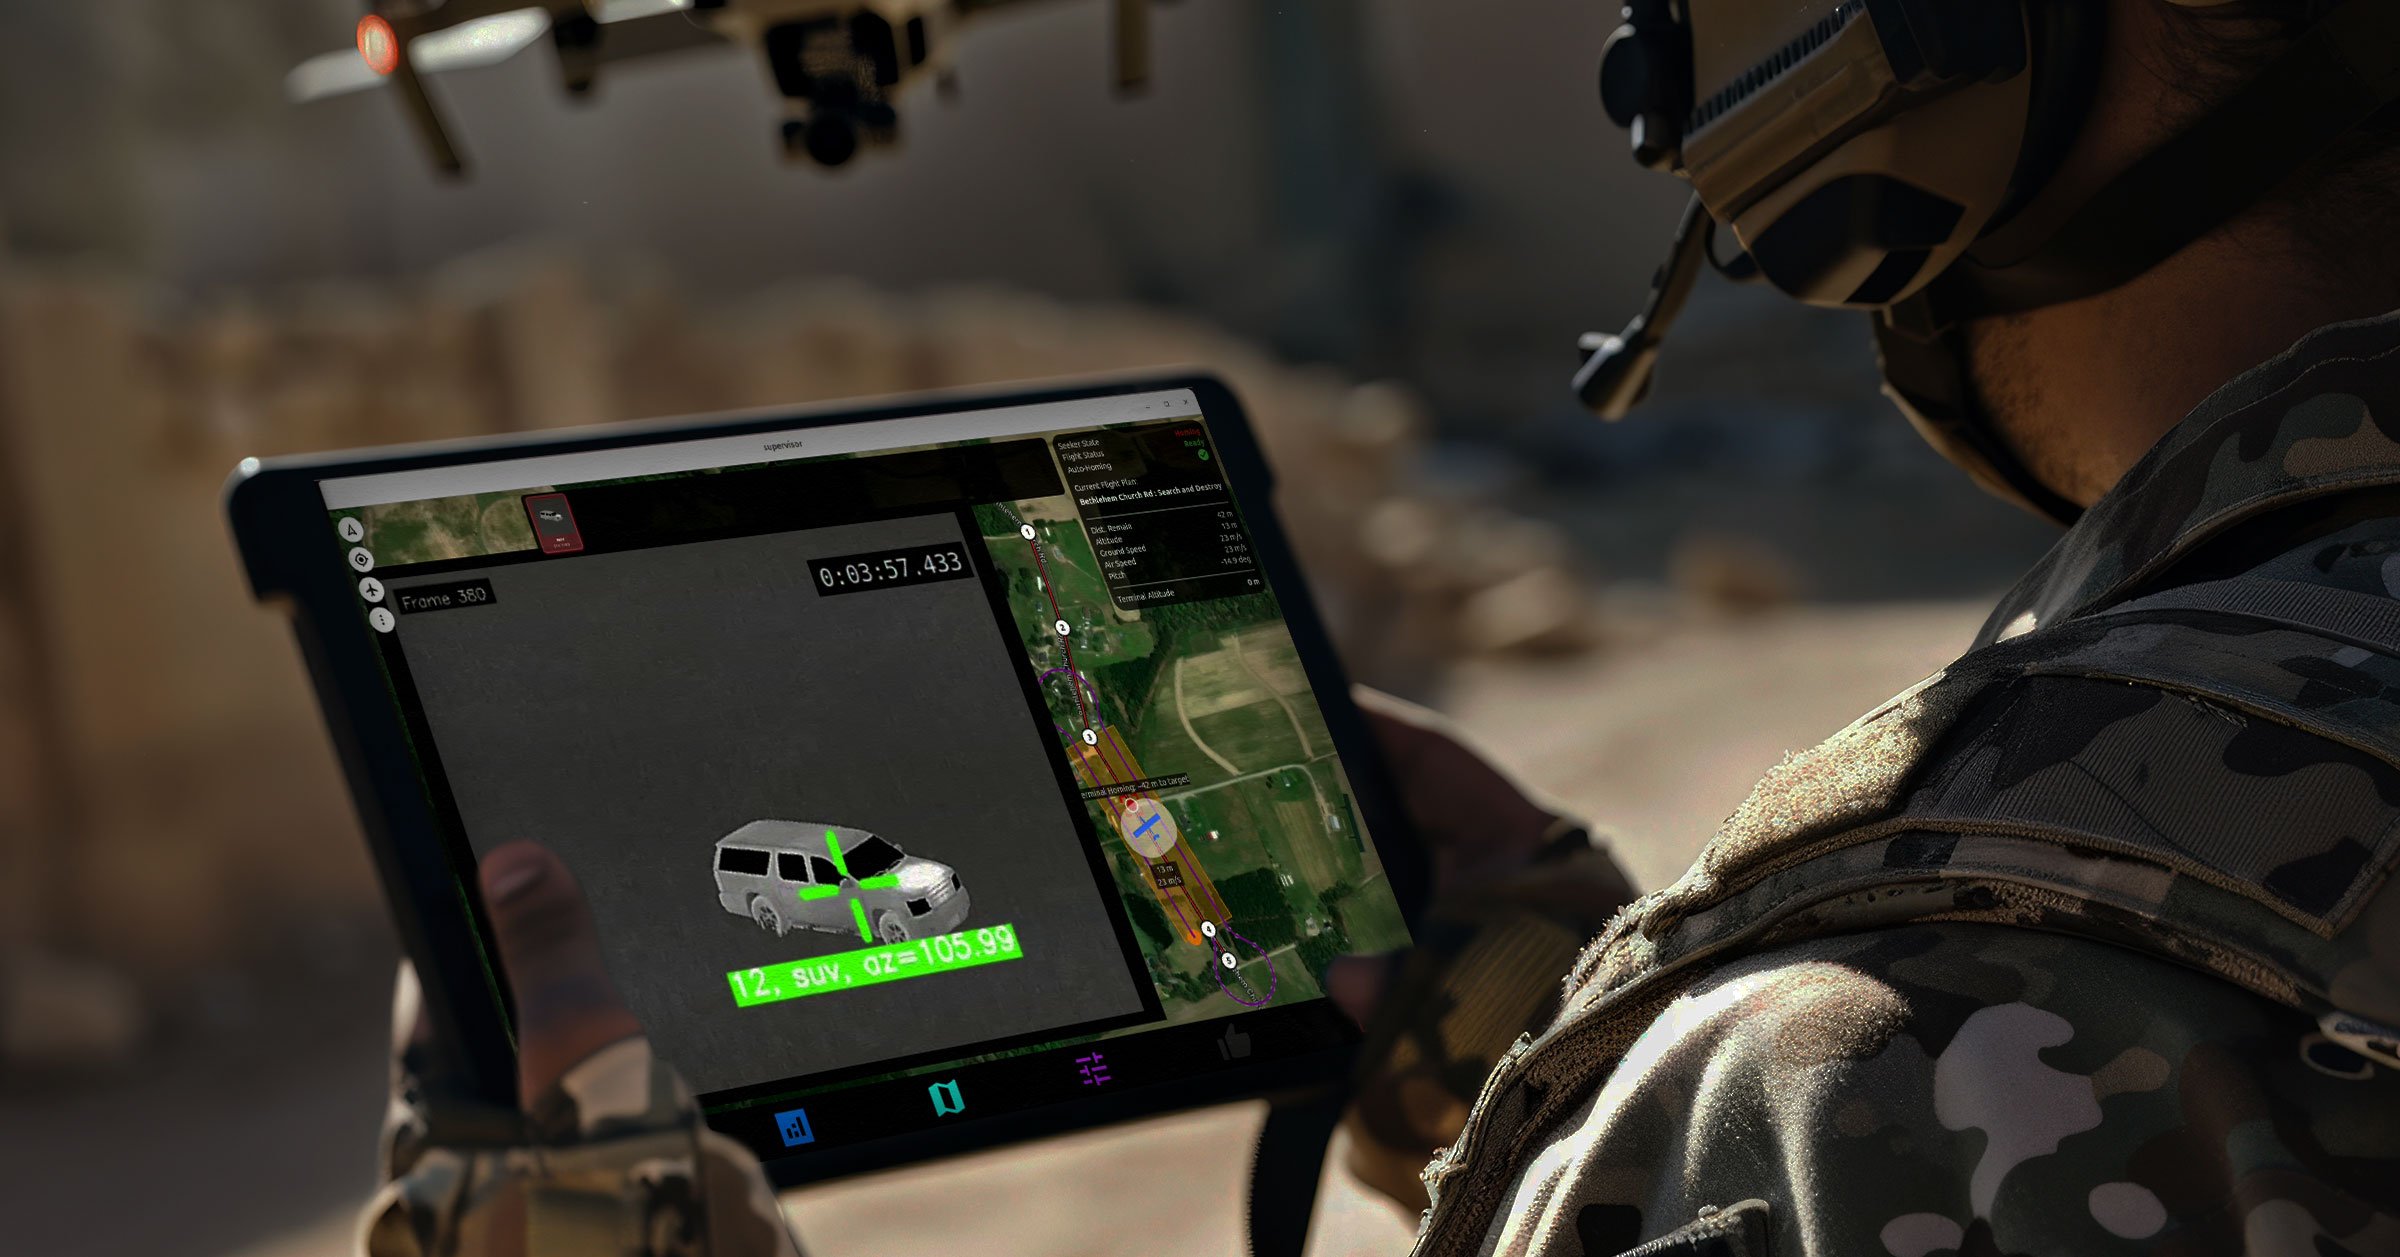
Figura 4. Blocco pixel autonomo missione operativo – Comando e controllo – Interfaccia
Non è un segreto che i piccoli sistemi senza pilota siano fondamentali per il successo militare in sala operatoria, come dimostrato dai recenti conflitti in tutto il mondo. In questo caso, il sistema Pixel-Lock autonomo Mission-Autonomous consente ai sistemi di armi guidate di eseguire la missione in modo più efficace attraverso una supervisione intelligente all’interno di un’unica piattaforma di autonomia a circuito chiuso. Trasforma il blocco dei pixel da guida del terminale in una reale capacità di autonomia a livello di missione, fornendo un percorso senza interruzioni dal coinvolgimento assistito del bersaglio alla piena autonomia.
Per saperne di più su Prism SKR, un ATR a circuito chiuso, basato sulla percezione e software per l’autonomia di Teledyne FLIR OEM con ricerca avanzata, selezione del punto obiettivo 3D, blocco pixel autonomo e operazioni consapevoli del terreno, visita: oem.flir.com/skr.
Articoli correlati
-
 Whitepaper
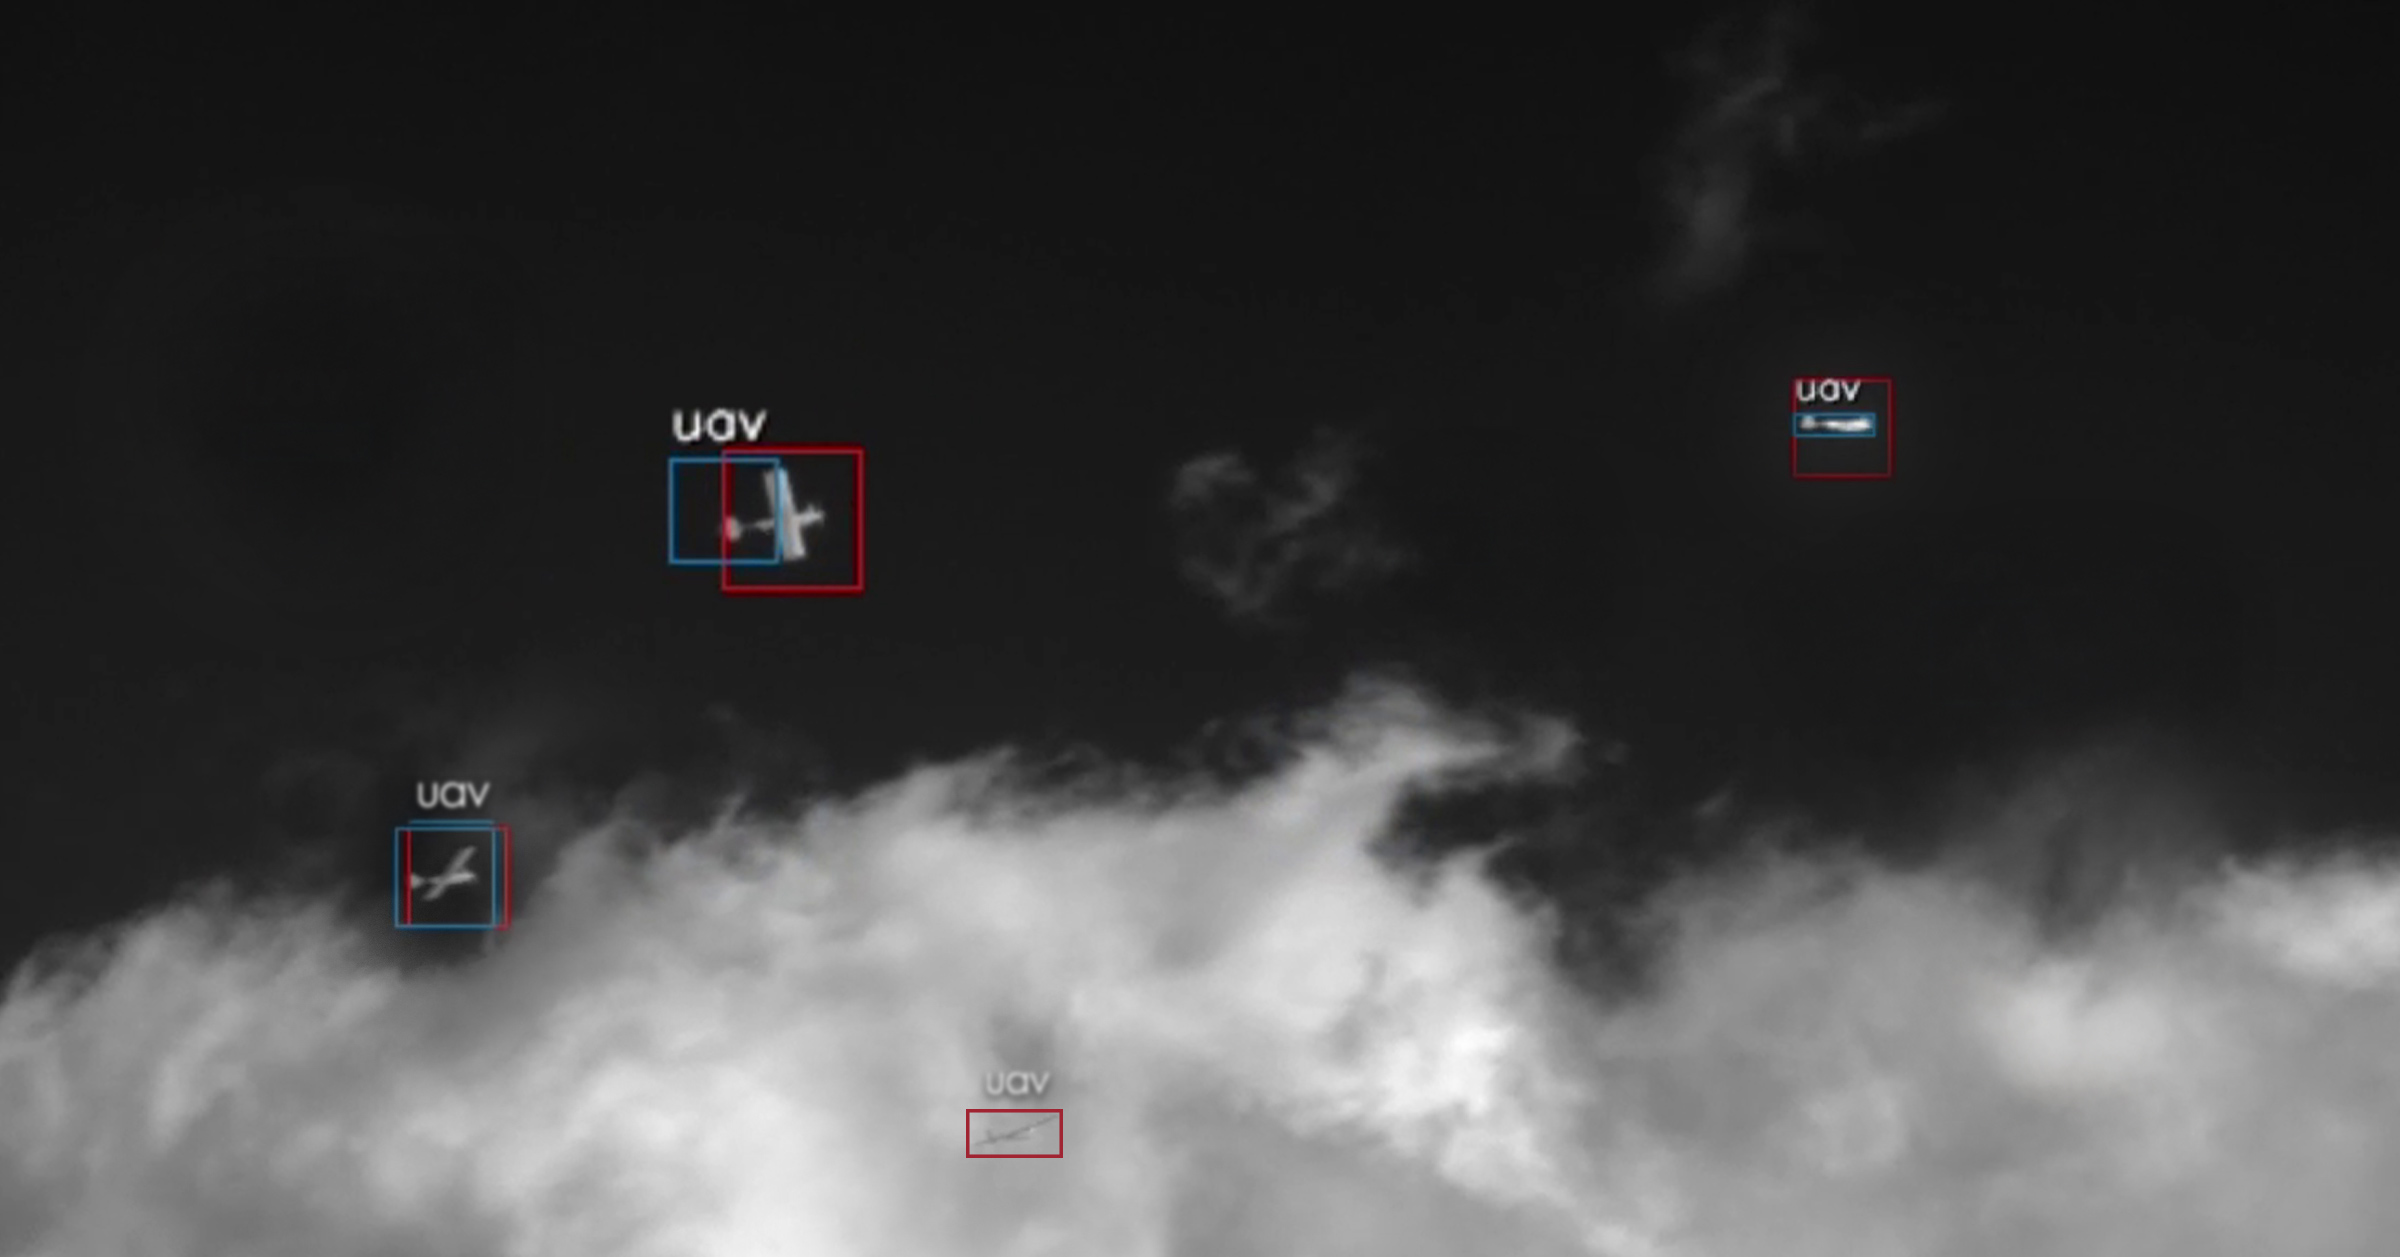
Considerazioni sulla progettazione di sensori termici a infrarossi per la difesa contro i droni
Per saperne di più -
 Nota applicativa
Una guida all'integrazione di ottiche termiche a basso costo: Cosa sapere per le applicazioni nei settori della difesa e dei veicoli autonomi
Per saperne di più -
 Whitepaper
Utilizzo dei dati sintetici per accelerare lo sviluppo di modelli di percezione dell'intelligenza artificiale per il rilevamento di oggetti
Per saperne di più